
 由 Sarah Xiao

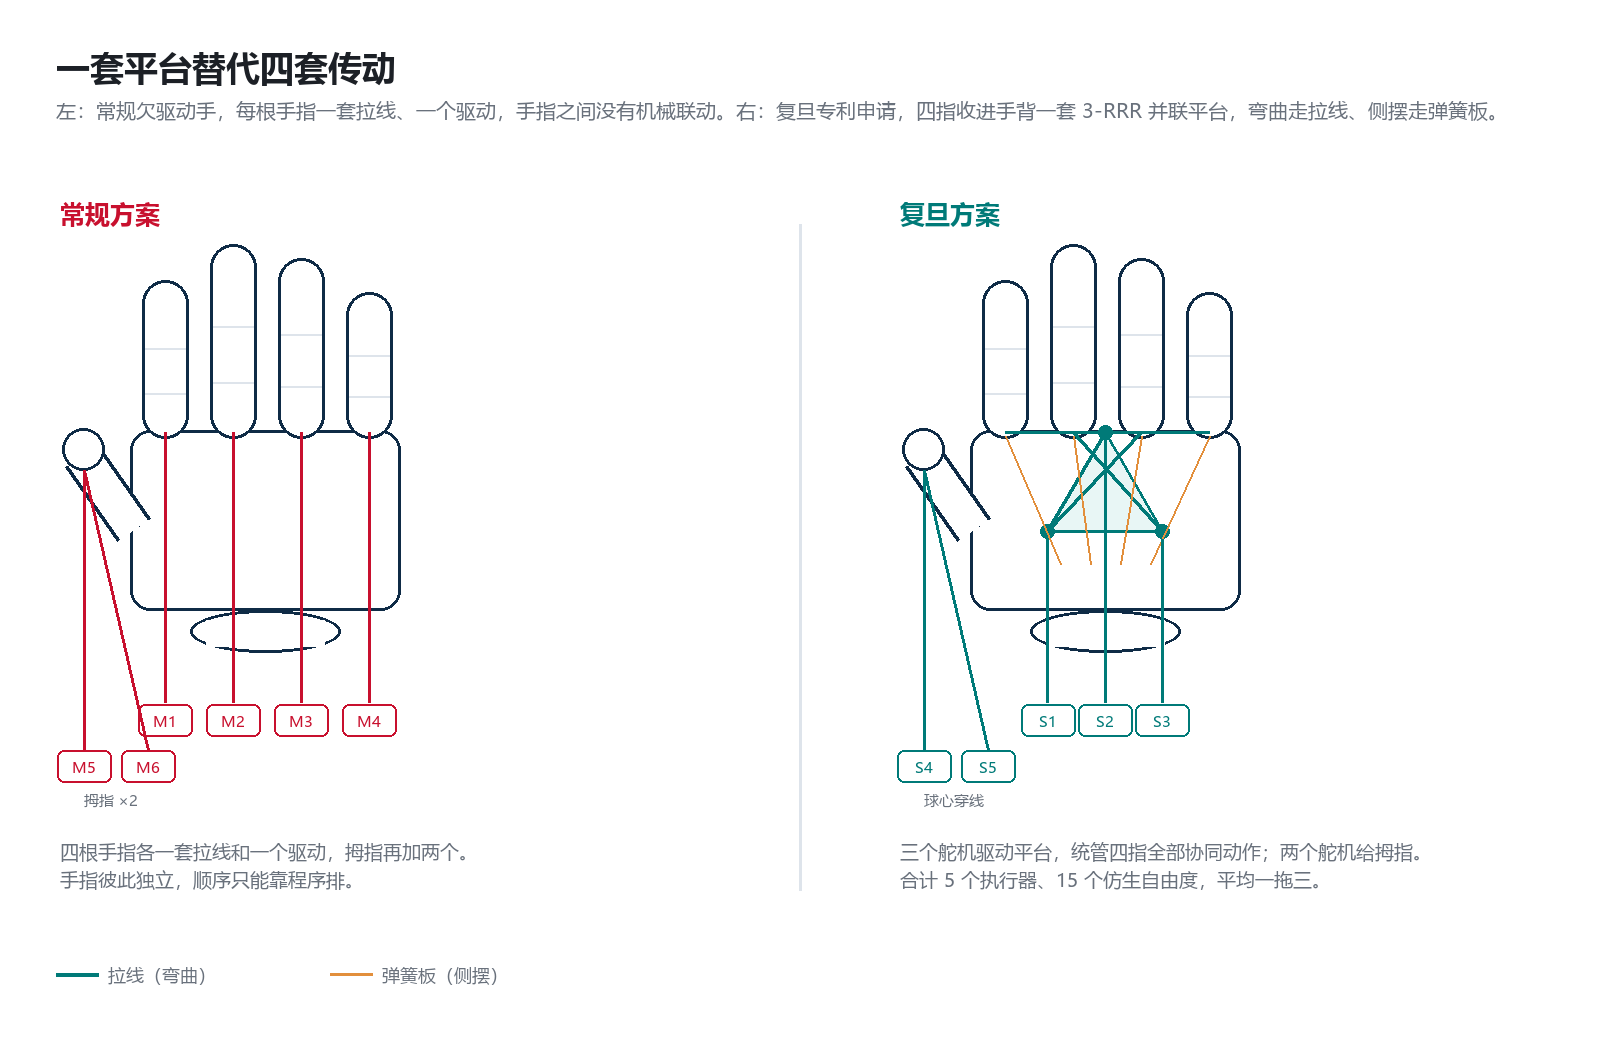
本周公开的一件专利申请,把灵巧手赛道里那个老两难重新摆了一遍:想出低成本、少电机,往往只能做到简易抓取;想要精细操作,就只能走向多电机、复杂控制的全驱动路线。复旦大学团队的这份《一种仿生欠驱动灵巧手》,给出的解法不在手指上——手背装一套三自由度并联平台,由这一套平台统一调度四根手指的弯曲与侧摆。整只手 5 个舵机,15 个仿生活动自由度。
四根手指不能单独动,这是设计的代价,也是设计的核心。
一根手指一套拉线,成本就卡在这里
常见的欠驱动灵巧手,基本是一根手指一套绳子、一个驱动。好处是好做、好调,坏处是手指之间没有机械联动,各动各的,很难像人手那样依次弯起来、慢慢包住物体。很多方案干脆砍掉手指侧摆——侧摆需要第二套传动,成本立刻上去。结果是只能抓规则、扁平的物件,薄片、异形件不好夹,手内翻转更谈不上。
复旦这份专利保留了两种运动,但把每指的驱动收掉了。四根手指的传动入口全部汇聚到手背一块三角形平台上,并且拆成两条互不干涉的路线:拉线管弯曲,弹簧板管侧摆。
平台三个方向,对应三种抓取动作
平台有三个自由度,落到手上就是三种基础动作,各对应一类抓取。
沿手指方向平移:四指一起弯,稳稳抱住规则物件,这是力量抓。
垂直手指方向平移:四指一起左右摆,夹薄片、夹异形件,这是纯弯曲手最容易掉东西的场景。
原地旋转:整套结构最有巧思的地方,值得单独说。
让几何来排顺序
四根手指的拉线固定点,到平台旋转中心的距离并不一样。平台一转,每根拉线被拉长的量自然不同——食指拉得多,中指少一点,无名指再少,小指最少。于是弯曲按食指到小指的顺序依次发生,不需要写一行排序程序。
侧摆那条路线同理:弹簧板彼此错开一个角度,平台旋转时它们逐步错位,手指一边弯一边往侧面摆。
这件事的意义不在动作好看。用软件排顺序,意味着状态机、位置反馈、每根手指的时序;用几何排顺序,意味着机构本身长出了顺序。对一个要控成本、板载算力有限的嵌入式主控来说,这是控制难题和查表之间的差别。
拇指:让拉线穿过球心
拇指是欠驱动手的老大难。普通拉线拇指在做对捏转动时,拉线路径会随转动变长变短,一转身就打乱已经摆好的弯曲姿态,捏东西就不稳了——偏偏捏的时候最需要它稳。
复旦方案用球面交叉四连杆做拇指转动结构,把弯曲拉线正好从这个球面转动中心穿过去。几何上,穿过旋转中心的拉线在球面转动时长不变,所以拇指可以在很大的对指范围里摆动(专利给出的最大值为 235 度),已经摆好的弯曲不受干扰。两个舵机分工:一个管转过来对指,一个管弯曲。拉线互相干涉这个老问题,是被结构设计消掉的,不是靠算法补偿的。
手指本身:两组交叉四连杆加一个柔性铰链
每根手指里是两组交叉四连杆,一根拉线拉动,弯折顺序是尖端先弯、再带中间、最后带根部——模仿人手先碰到物体、再慢慢包紧的过程。
结构用两种材料一次打印成型:PLA 做刚性杆件,PEBA 做柔性铰链。柔性铰链同时替代了复位弹簧和销轴,既没有销轴带来的间隙和卡顿摩擦,也省掉了弹簧的零件数。代价在工艺侧:两种材料靠打印熔合,对打印参数、耗材批次和摆放方向都敏感;PEBA 铰链反复弯折的疲劳寿命,是论文回答不了、只能靠样机和循环测试回答的问题。
5 个舵机换来了什么
3 个舵机驱动手背平台,负责四根手指的全部协同动作;2 个舵机给拇指。5 个执行器,15 个仿生自由度,平均一个执行器带三个自由度。
这个比例就是全部论点。全驱动灵巧手是一个自由度配一个电机、一路驱动、一个控制环;这套方案是一个执行器管三个自由度,控制方程收敛成平面并联机构的运动学反解——一个闭式几何问题,而不是多指协同规划问题。
其余设计指向同一个方向:手掌、手指、动平台都支持 FDM 双材料一体打印,出样机是一次打印而不是一轮采购;腕部兼容通用机器人末端法兰,装到现有机械臂上不需要另做转接项目。

它明确放弃了什么
四根手指是整体联动的,这不是副作用,而是机构本身。它们无法单独运动。
需要单指独立工作的场景,它做不了:伸出一根食指去戳按钮、打字、其余三指不动时做单指微调。这类任务上,独立驱动的手更灵活,任何围绕单指精度构建的应用都不该选它。
更准确的读法是:这是一只为特定任务设计的手——便宜、能在掌内翻动物件、能自适应异形件,但不要求极致的单指精细操作。服务机器人和移动操作机器人里,这恰好是很大一块。
为什么值得行业多看一眼
灵巧手市场长期是两头大、中间空。一头是全驱动、二十多个自由度、价格同样可观,卖进实验室和少数高价值工位;另一头是两指夹爪和简易欠驱动手,抓起来、放下去,仅此而已。
中间那层——能在掌内把物件转个方向、能适应没见过的形状、成本只有全驱动零头——正是服务机器人、物流和移动操作真正待的地方。多数尝试的做法是加手指、加传感器;这一份是减执行器,把智能放进连杆里。
机构学这一关它已经过了,而且是干净的。接下来是制造和耐久的问题。
三个值得盯的点
一、PEBA 铰链扛不扛得住。 柔性铰链替代销轴,只有寿命够长才叫更好。要看的数字是带载下的失效循环次数,而且得来自真实样机,不是仿真。
二、打印一致性稳不稳。 双材料 FDM 对打印机、耗材批次、摆放方向都敏感。只在自家机器上成立的设计,是纸面设计。关键在第三方能不能打出一只刚度一致的手。
三、联动抓取够不够用。 如果服务机器人集成商确实需要某根手指单独做一件事,这套架构再便宜也不合格;如果他们多数时候只需要一只手能包住、能滚动、能自适应,那 5 个舵机的物料清单短得很有吸引力。
专利是申请文件,不是产品,而申请文件正是机构接受审判的地方。这一份值得用一个具体命题去衡量:抓取顺序是不是一个几何问题,手背上一套平台能不能比手指里的五套传动更便宜地解决它。