
 由 Sarah Xiao
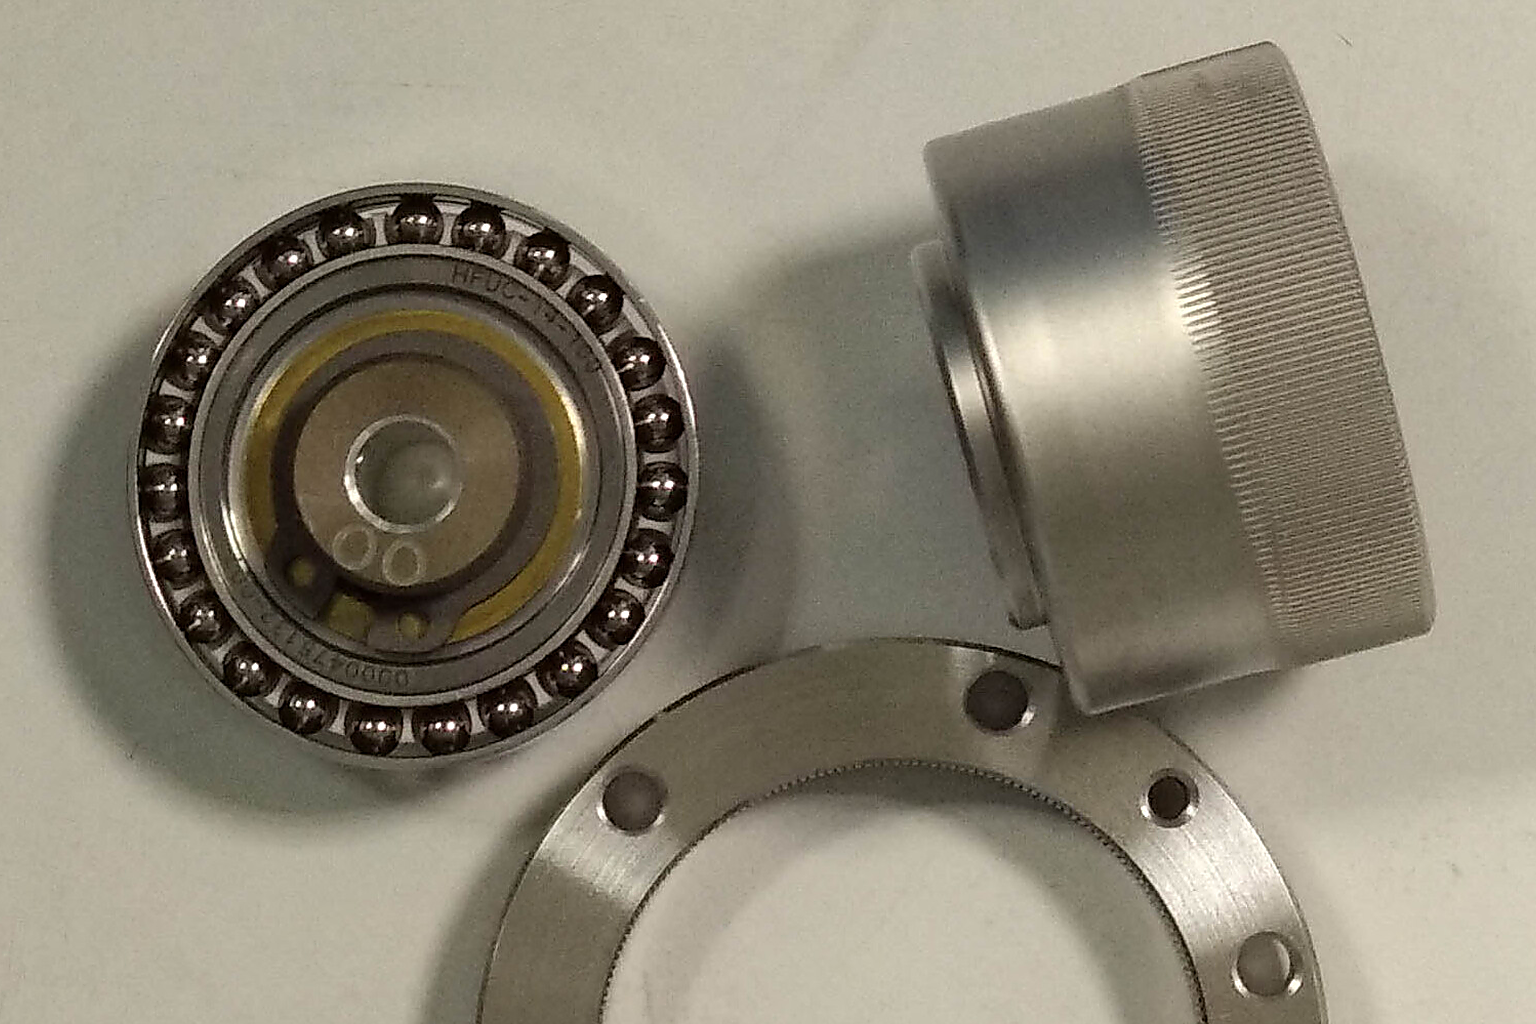
一台人形机器人要装多少位置传感器?行业资料给的数字是 70 个上下,有报道按 71 个计。这里面绝大多数是磁编码器。
但拆开近两年的关节模组,会看到另一件事:关节那一圈,工程师正在换成电感式。2026 年的编码器市场分析里,已经把它写成”机器人关节的主流技术路线”。
原因不是”抗磁干扰更好”这一句。真正的差别在上游一步——两种传感器测的根本不是同一个量。我们在前一篇里把光电、磁、电感三条路线放在同一张表里比过一次;这一篇只算一件事:把关节那圈换成电感式,账怎么算。
先把关节的工况说清楚
关节不是实验室台面。它同时满足四个条件,每一个都在为难位置传感器。
强杂散磁场。 电机、驱动器、动力线都在几厘米之内,电流一动,磁场就动。干扰源不是”在远处”,而是贴在被测量旁边。
高温。 关节连续运转,内部温度可以上一百度以上,有资料提到过 150 ℃ 量级。
空间与结构。 轴向要薄,还要让线束从中空穿过。传感器不能占地方,更不能堵住走线通道。
粉尘、油污、震动。 机器人要离开工厂走进现场,环境适应性是及格线,不是加分项。
四条叠起来,就能看出为什么光电编码器在关节里很少见:它精度最高,但光路怕脏。
被测量决定一切
这是全文的支点,值得单独说一段。
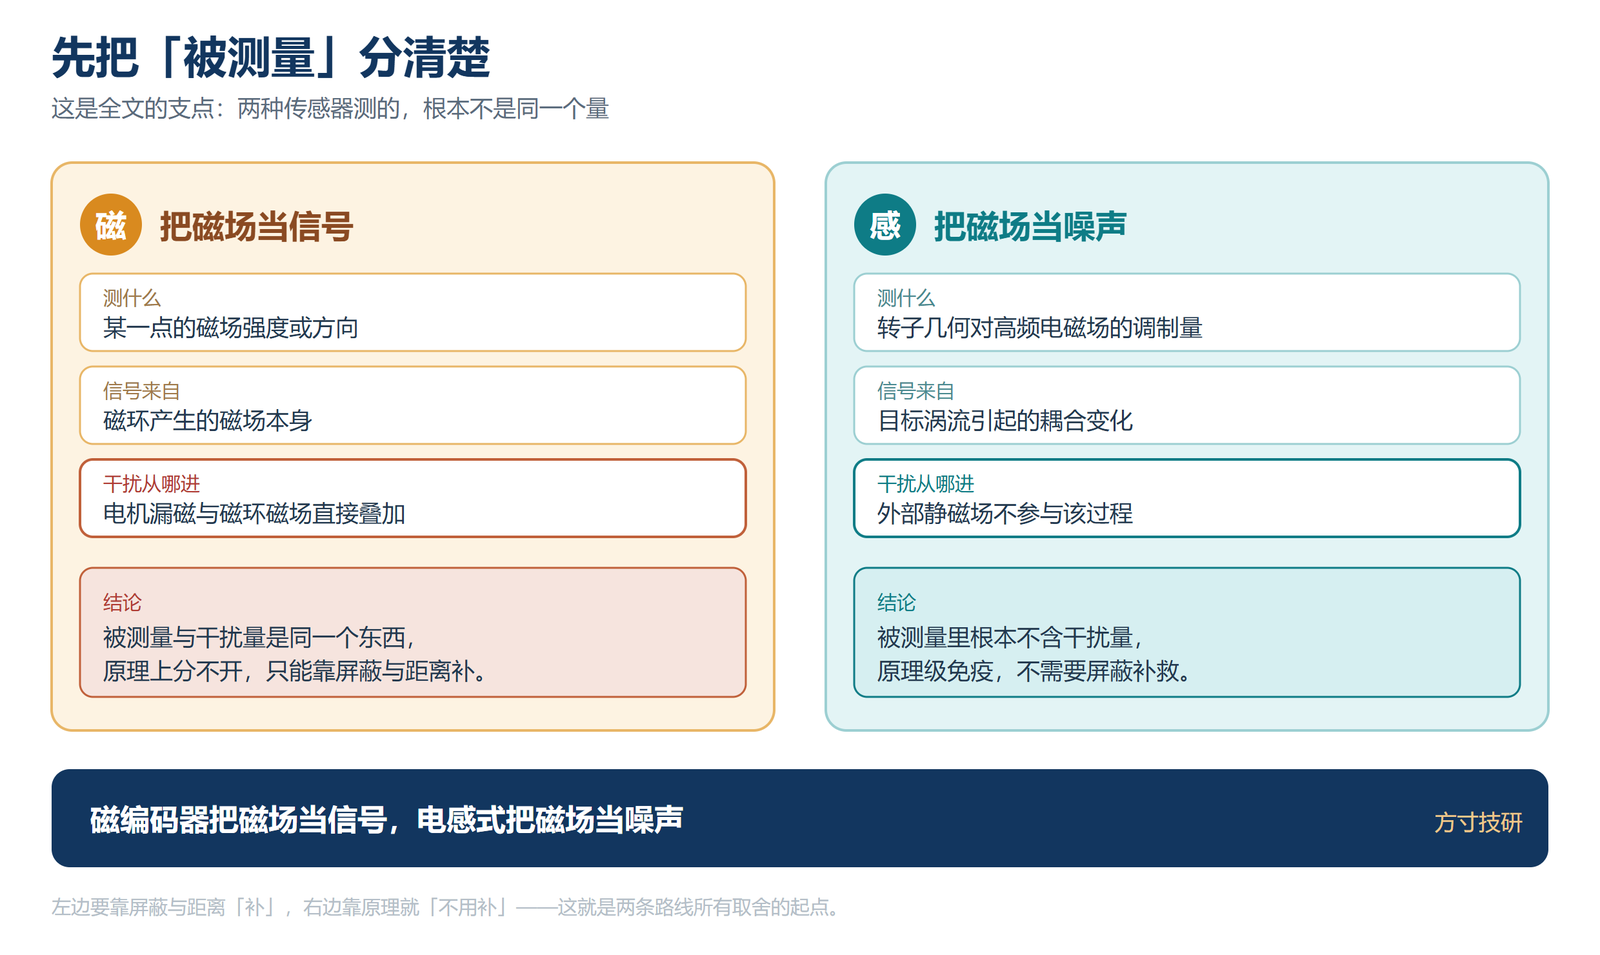
磁编码器测的是磁场。 无论霍尔测强度,还是 AMR、TMR 测方向,最终都是把”某一点上的磁场状态”当成角度信号。磁场是这个传感器的信号本身。
电感式测的是耦合量。 转子上的金属目标在交变磁场里产生涡流,涡流改变了激励线圈到接收线圈的耦合。角度体现在”耦合被调制了多少”上,不在外部磁场里。
两句话决定了后面所有的取舍:如果被测量和干扰量是同一个东西,你只能靠屏蔽和距离去补;如果被测量根本不含干扰量,你就不需要补。
磁编码器在关节里的三道坎
第一道,外部杂散磁场直接混进被测量。 这不是”噪声叠在信号上”,而是它改变了你要测的那个量本身。电机漏磁和磁环的磁场在空间里直接叠加,芯片分不出哪部分是你想要的。
第二道,磁材的温度脾气。 磁环磁通随温度变化,极端情况下还会不可逆退磁。精度指标是在某一温度下标出来的,热态守不守得住,取决于磁材与补偿。
第三道,磁环的尺寸。 要给出足够均匀的磁场,磁环得有足够的直径和厚度。碰上中空大轴径、轴向超薄的结构,磁环经常放不下,或者放下后均匀度不够。
三道坎指向同一个结论:只要被测量还是”磁场有多强、朝哪边”,这些约束就消不掉。换封装、换屏蔽、换磁材,都只是把坎挪了个位置。
电感式:把被测量换掉
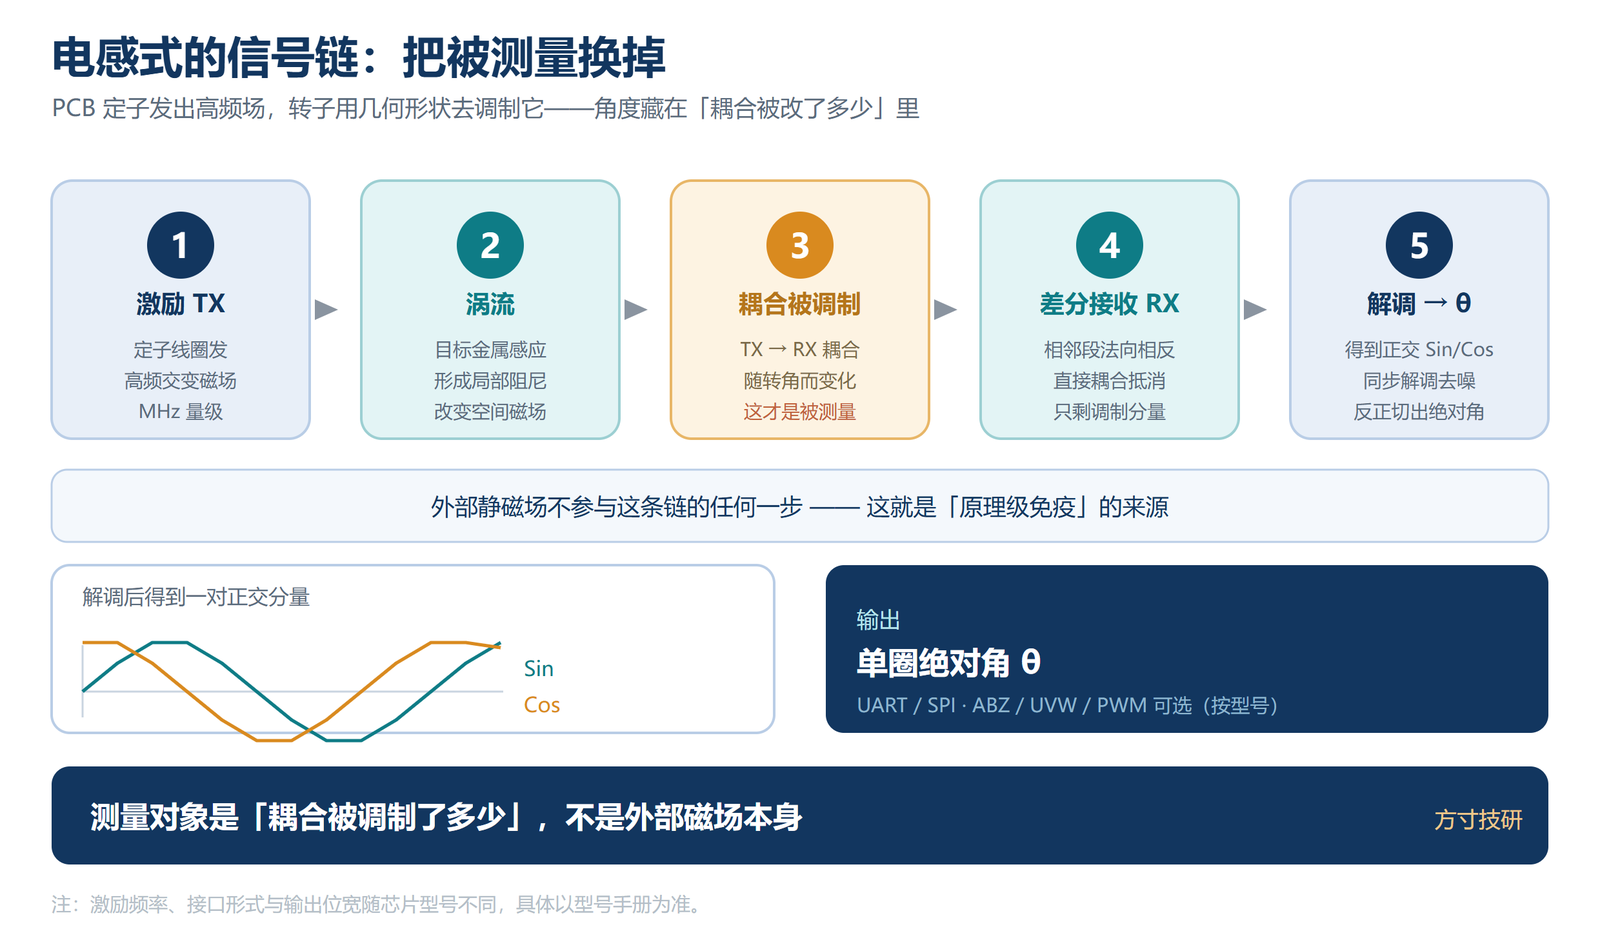
结构上是一块 PCB 定子加一个导电转子。定子上的激励线圈发出高频交变磁场(常见在 MHz 量级),转子上的金属感应出涡流,涡流反过来改变激励到接收线圈之间的耦合;接收线圈把它变成随角度变化的 Sin/Cos,再经同步解调、反正切算出角度。
测量对象是”耦合量被调制了多少”,不是外部磁场本身。外部静磁场、电机漏磁不参与这个过程,所以它们不构成干扰源。有公开论文实测,这类方案在几千 A/m 量级的外部杂散磁场下仍可正常工作。
这是原理层面的免疫,不是屏蔽出来的。
精度从哪来:两处设计
“不怕磁场”只解释了可靠性,解释不了精度。电感式的精度靠两个设计。
差分接收:把共模误差抵掉。 接收线圈做成差分结构,相邻段的表面法向相反。理想情况下,激励线圈对接收线圈的直接耦合相互抵消,接收到的信号主要来自目标引起的涡流调制。温度漂移、供电波动这类”两路一起变”的共模误差,在差分结构里被动态抵消。公开资料提到某款电感式芯片采用三层 PCB、双面采集,并以双转子构成共模差分结构,具体层数与结构随芯片而变。
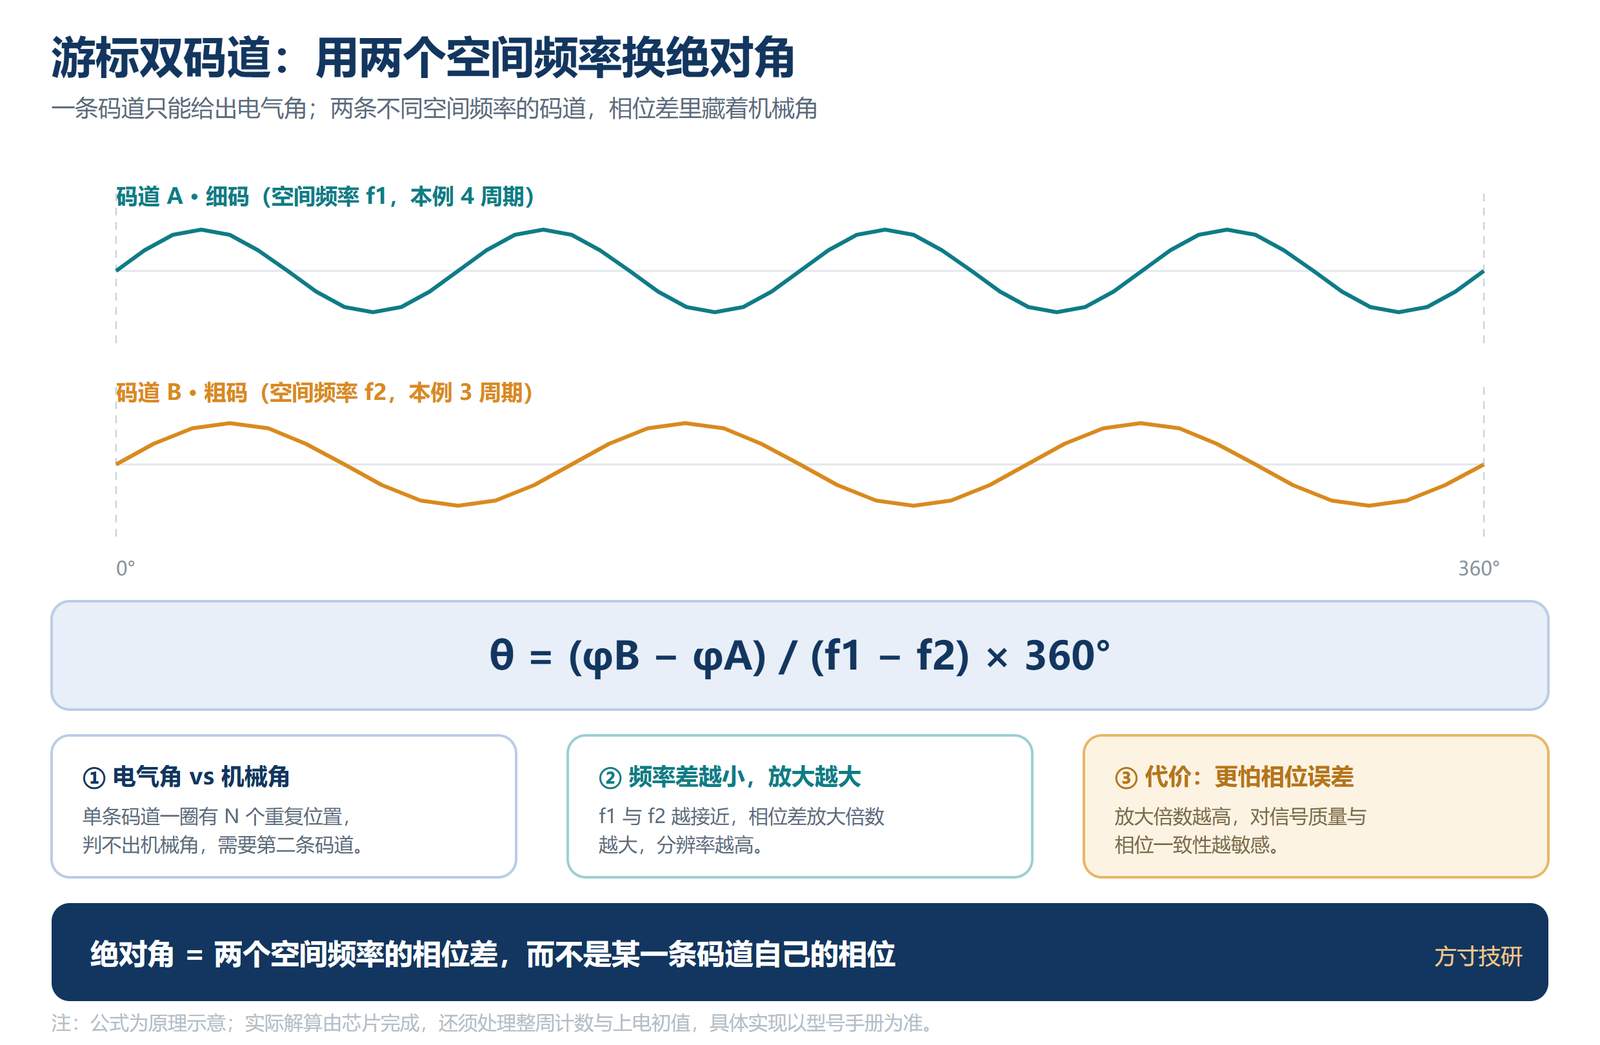
游标双码道:用两个空间频率换绝对角。 一条码道只能给出周期信号,得到的是电气角——一圈里会有 N 个重复位置(N 是码道的空间周期数),无法判断机械角。再加一条空间频率不同的粗码道,比较两者的相位差,就能解出单圈绝对角:
θ = (φB − φA) / (f1 − f2) × 360°
两个频率差得越小,放大倍数越大,分辨率越高,代价是对信号质量更敏感。实际实现由芯片完成,还要处理整周计数与上电初值。
代价清单:三笔账
第一笔,前端更重。 要激励、要同步解调,模拟前端工程量明显大于磁式。集成芯片把这块收进单芯片,但 PCB 要求上到 4~6 层,还要布激励与接收线圈。层数要求随具体芯片与结构而定,但”两层板随手走线”的日子结束了。
第二笔,周边金属敏感。 耦合量对周边导体很敏感。有 COMSOL 仿真案例显示三件事:线圈附近加一块接地平面,会引入随距离增大的一次谐波误差;把连接接收线圈的馈线夹角从 60° 改到 120°,精度明显改善;两层板、1.6 mm 间距的配置,误差明显大于四层板。这些不是”注意一下”,而是能算到角度上的误差。
第三笔,气隙与目标材质。 耦合量随气隙增大而下降:气隙大 → 信号小 → 需要更高增益 → 信噪比变差。目标材料优先选非铁磁的铜、铝、不锈钢;铁磁目标会聚集磁场、削弱涡流,一般不用。目标形状还要与传感器的空间周期匹配。
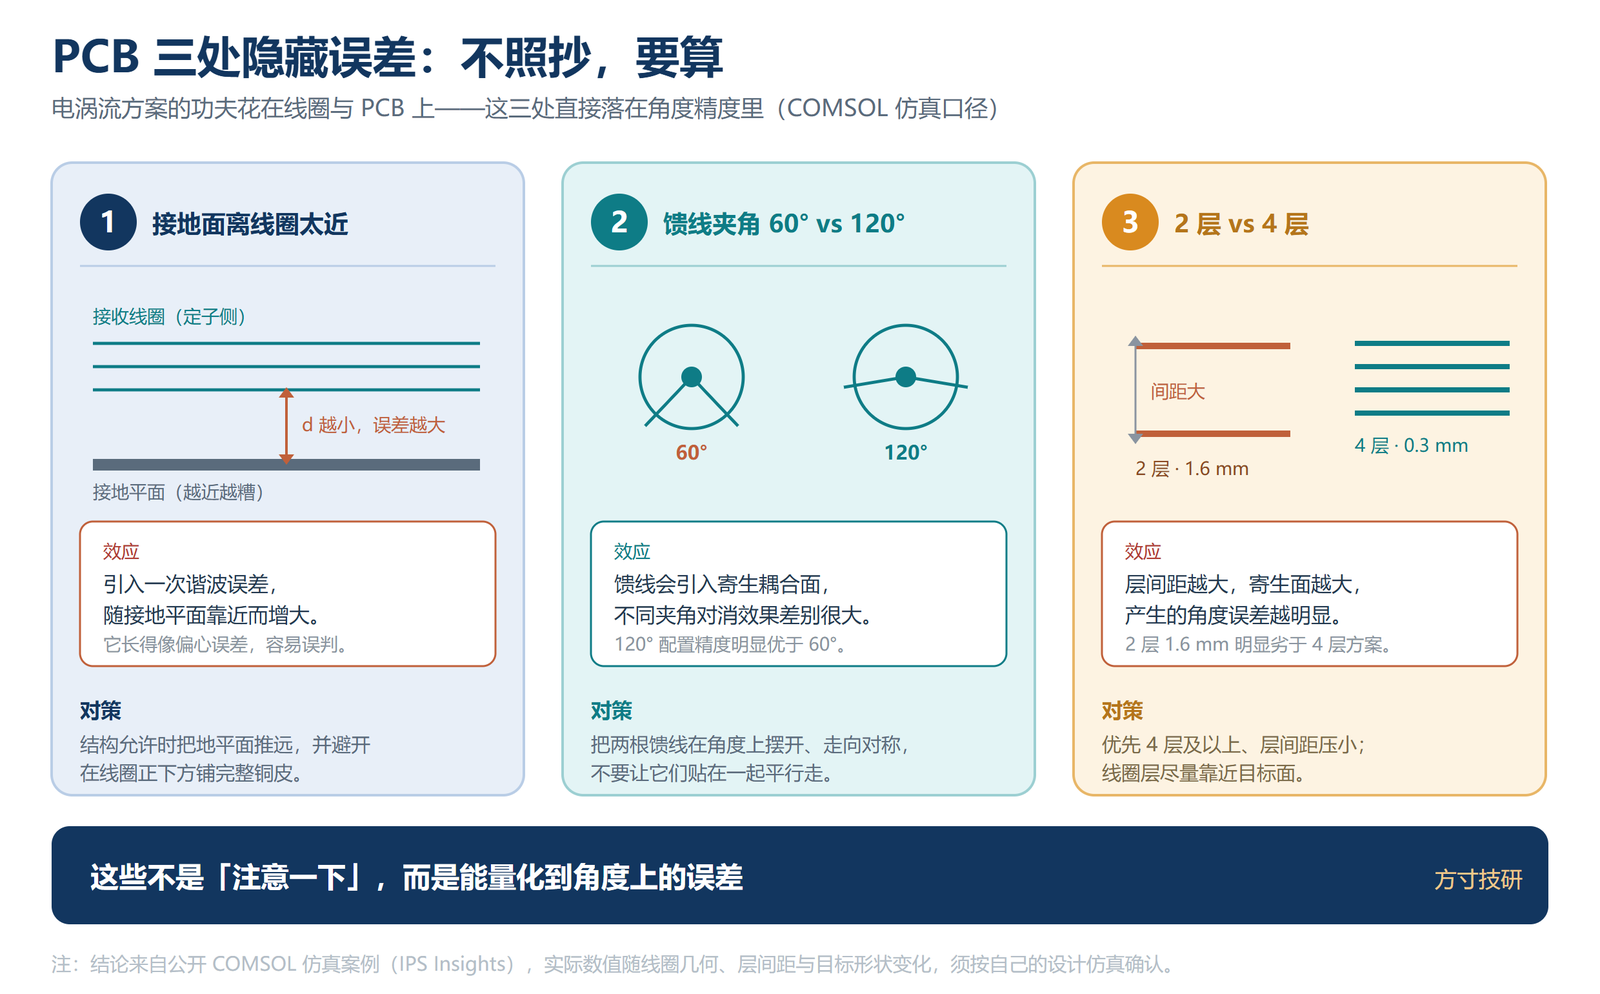
一句话:磁式的功夫花在磁环和公差上,电感式的功夫花在线圈和 PCB 上。
上手之前,先回答三句话
① 定子那边有地方放 4~6 层带线圈的 PCB 吗?
② 转子能不能换成导电金属目标(铜、铝、不锈钢),而不是永磁体?
③ 装配后的气隙和偏心,有没有留出芯片自校准所需的转动行程?
三句都是”能不能”,不是”好不好”。原理上的优势,撑不住结构上的没位置。
落到选型:关节工况速查
| 工况约束 | 光电 | 磁 | 电感式 |
|---|---|---|---|
| 强杂散磁场 | 不受影响 | 敏感 | 原理免疫 |
| 高温 | 一般 | 磁材温漂/退磁风险 | 无磁材,温漂小 |
| 粉尘/油污/震动 | 敏感 | 耐受 | 耐受 |
| 中空/超薄结构 | 结构复杂 | 受磁环尺寸限制 | PCB 布线灵活 |
| 周边金属件 | 影响小 | 影响小 | 敏感 |
| PCB 要求 | — | 2 层普通走线 | 4~6 层带线圈 |
口诀还是那句:磁怕串扰、光怕脏、电感怕金属。
结论
- 两条路线差在被测量。磁编码器测磁场,电感式测”转子对电磁场的调制”。所以电感式对杂散磁场的免疫是原理级的,不是靠屏蔽补出来的。
- 电感式的精度靠差分接收 + 游标双码道 + 自校准;代价是 4~6 层带线圈的 PCB 与更重的前端,布局细节(接地面距离、馈线夹角、层数)会直接变成角度误差。
- 选型顺序:先看工况(磁场环境/温度/空间与安装)→ 再看精度与接口 → 最后谈成本与 PCB 代价。
关节这个位置的传感器,最终不是被参数表选出来的,是被结构选出来的。