
 由 Sarah Xiao

人形机器人正从样机演示走向批量交付。整机 BOM 被逐项拆开压价的时候,关节电机始终绕不过去:它决定负载自重比、动态响应和控制上限,也决定整机成本能不能落进商业闭环。
围绕”关节电机该用哪种”,行业里其实只有三条技术路线:无框力矩电机、空心杯电机、轴向磁通电机。它们的关系不是”谁更好”,而是各自对应不同的物理结构、性能边界和工程成熟度——一台人形机器人有 20 到 40 个关节,这些关节想要的并不是同一样东西。
所以真正有用的问题更窄:在某个具体关节、某个具体 BOM、某个具体产量下,哪种电机是你真正买得到、装得进、散得掉热量的。
回答之前,先把账算清楚。
每个关节都要交的三笔账
人形关节和工业伺服轴不是一回事。工业机械臂负载固定、节拍稳定;人形要走路、跳跃、搬抬,关节承受频繁起停和冲击载荷,瞬时峰值转矩往往是连续工况的数倍。这也是为什么关节电机厂商普遍按 3 倍以上过载做设计,昊志机电给出的指标是 3.5 倍。
而这些都要塞进一个与人等身、重量仅三四十公斤的躯干里。宇树 G1 整机约 35 kg,留给单个关节的空间以毫米计。
低速、大扭矩、小体积、快响应、还要省电。五个需求互相矛盾,这正是没有一种电机能”通吃”的根本原因。
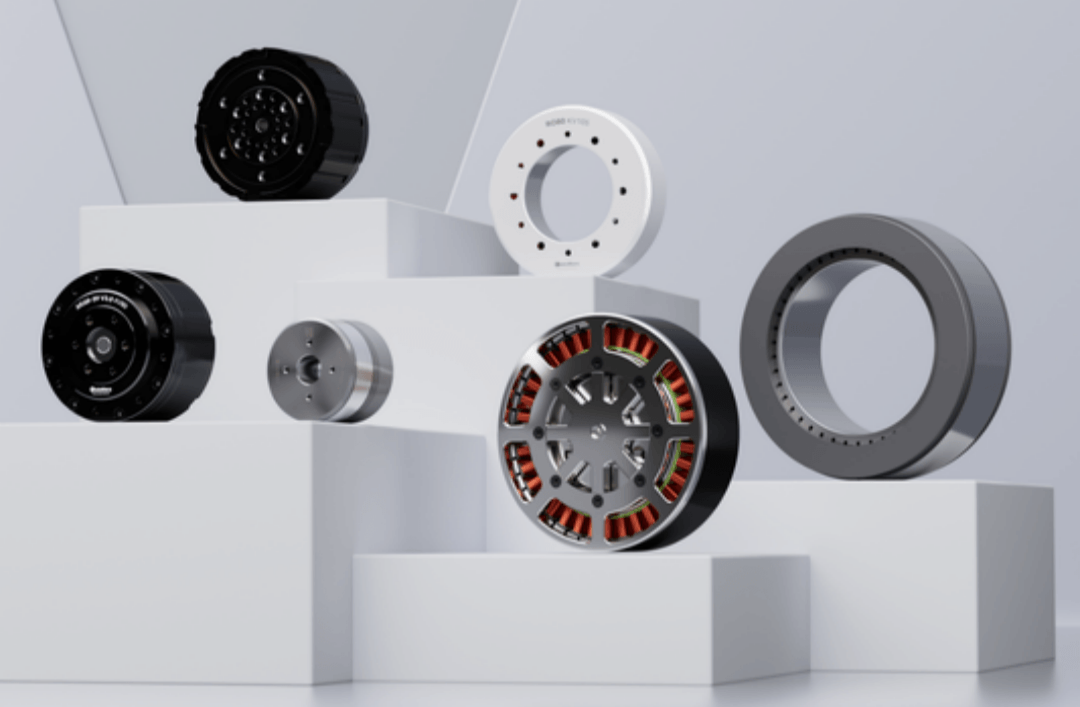
第一笔,转矩账。 电机本体的转矩几乎从来不足以直驱关节,必须经减速器放大:输出转矩等于电机转矩乘以减速比、再乘以传动效率。减速比越大,输出转矩越大,但转子惯量按减速比的平方折算到输出端——”力控透明度”就是在这里被吃掉的。力控关节普遍把减速比控制在合理区间而不是越大越好,原因就在这。
第二笔,响应账。 电机自身的机电时间常数,等于转子惯量乘以绕组电阻,再除以转矩常数与反电动势常数的乘积。国际单位制下这两个常数数值近似相等,所以整个式子最终落到一件事上:你要让电流去加速多大的惯量。空心杯之所以赢在这一项,是因为转子惯量小一个量级,时间常数被压到毫秒级——Faulhaber 部分系列标称 5 到 11 ms。
第三笔,热账。 人形关节是个封闭的罐子。没有电柜、没有风扇、没有开放式机架,连续输出功率受绕组温升限制,而不是受电磁设计限制。很多关节的”连续转矩”瓶颈根本不在电磁方案,而在定子到壳体的导热路径——这个问题在后面每一节都会再出现一次。
无框力矩电机:量产机型的中坚
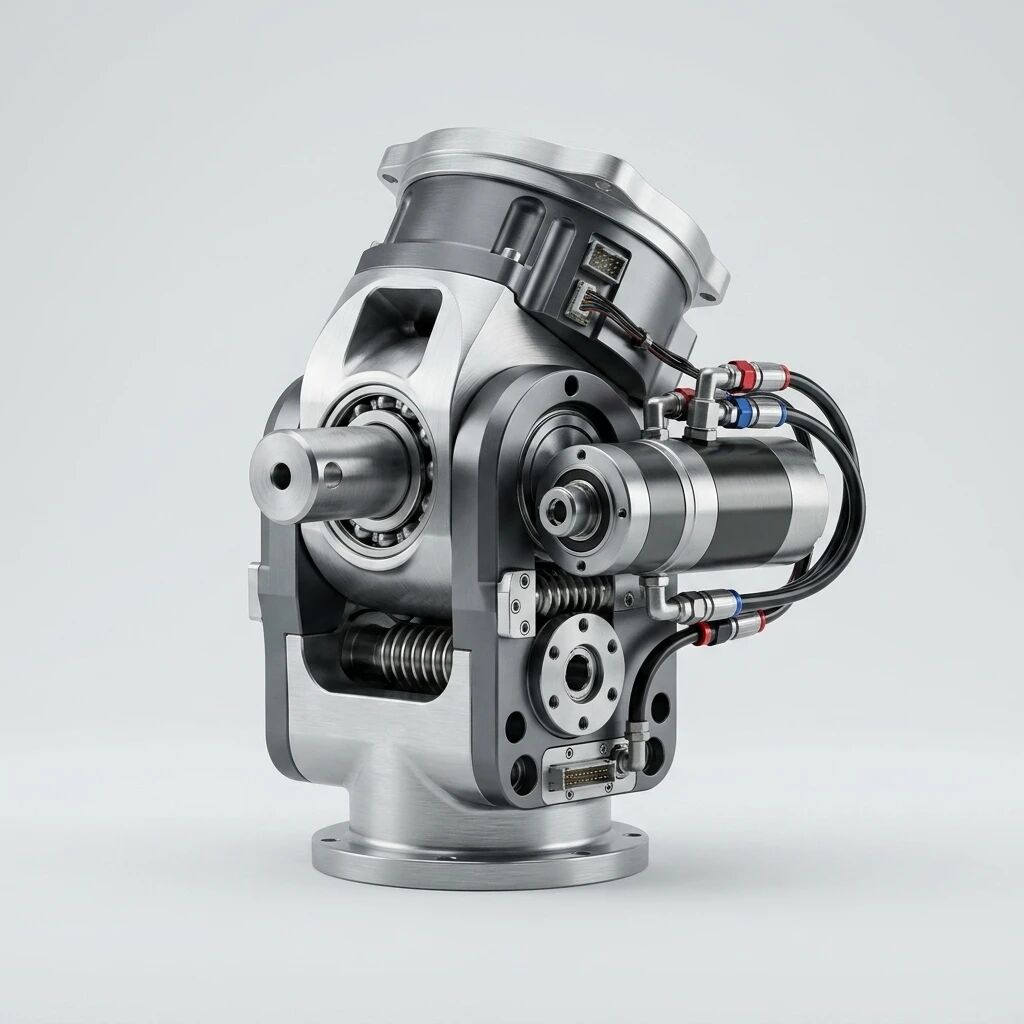
无框力矩电机去掉了传统伺服电机的外壳、轴承、端盖和输出轴,只交付定子(铜绕组加硅钢冲片)和转子(永磁体组件)两个裸件,由执行器厂自行压装进关节壳体。
这形态看着像产品化的退步,实际恰恰是实现紧凑集成的关键:省掉的外壳由关节结构件本身承担,轴向尺寸被压缩,中空设计让线束从转子中间穿过。关节因此做得又薄又干净。
特斯拉 Optimus 是公开信息里最清楚的样本。按公开拆解口径,全身 28 个执行器全部以无框力矩电机为动力源:14 个旋转执行器是”无框电机 + 谐波减速器”,14 个线性执行器是”无框电机 + 行星滚柱丝杠”。
宇树则展示了同一套架构在另一个价位上的样子。G1 的自研关节电机是低惯量高速内转子永磁同步电机,最大扭矩 120 N·m,配中空轴、双编码器、交叉滚子轴承;膝关节峰值 90 N·m,EDU 版 120 N·m。上一代 H1 的关节峰值做到 360 N·m,官方标称峰值扭矩密度 189 N·m/kg。
G1 拆解里有个细节值得停一下:小腿关节模组是”电机 + 两级行星减速器 + 编码器 + 驱动器”的四合一,而不是谐波路线。在那个点位上,抗冲击和成本压过了精度。减速器路线的选择,本身就是电机选型的一部分,而不是选完电机再补的一步。
供给侧,海外的参照点是科尔摩根、TQ-RoboDrive、Aerotech,起家早,工业和航宇案例多。科尔摩根 TBM2G 覆盖 50 到 115 mm 七种机座,连续堵转转矩 0.27 到 6.03 N·m。国内厂商已经从送样走到批量:步科无框电机累计出货超过 10 万台,外径覆盖 50 到 160 mm、扭矩 0.11 到 9.2 N·m,较新的 FMK 大中空系列延伸到 25 到 115 mm 八种框架;雷赛 FM2 宣称同等电流下扭矩提升 10%、损耗降低 20%,规划年产能 30 万台、意向订单突破 10 万台;昊志机电给出转矩波动不超过 1% 的指标。
这个市场并不大,这决定了厂商的行为方式:2023 年全球无框力矩电机市场约 6.57 亿美元,预计 2030 年 9.03 亿美元。
行业媒体现在给出的头部产品转矩密度已超过 45 N·m/kg,部分厂商标称到 70 以上。这类数字要小心。转矩密度至少有四种口径在流通——峰值还是连续,电机本体还是含减速器的总成。横向对比时,务必要连续堵转转矩和它对应的绕组温升,而不是宣传页上的峰值。
空心杯:灵巧手的事实标准
空心杯把铁芯从转子或定子里拿掉,绕组绕成杯状直接放进气隙参与电磁转换。没有铁芯,就没有齿槽转矩,没有铁损,转子惯量还小一个量级。中小功率段效率可以做到 90% 左右。
对手指关节这种要在几十毫米空间里每小时开合上千次、且绝不允许”卡顿”的执行末端,这组特性几乎是量身定制的。
代价同样真实。没有铁芯承载磁通,气隙利用率低,单机转矩很小——国内一款直径 8 mm 的产品,最大连续转矩只有 1.8 mN·m 量级,必须靠大减速比的多级行星、蜗轮蜗杆或腱绳才能驱动手指。更麻烦的是,绕组既是发热体又是唯一的结构件,长期过载会变形,温升和寿命是硬红线而不是裕量。
Optimus 的灵巧手在公开拆解口径中由 6 个执行器、12 个空心杯电机驱动;宇树 G1 选配的 Dex3-1 三指灵巧手同样走”微电机 + 传动”的紧凑路线。券商拆解报告估算,灵巧手约占人形整机成本的 17%,驱动单元是大头。
高端市场仍由 Maxon、Faulhaber 把持。国内鸣志的空心杯覆盖直径 13 到 30 mm 全系列,媒体报道其效率达 92%、成本约为进口头部厂商的八分之一;鼎智的 8 mm 有刷与 10 mm 无刷空心杯已进入头部人形项目送样环节。
一个值得跟踪的变量:Optimus 新一代灵巧手把电机整体移到前臂、用腱绳远端驱动,并有分析认为部分空心杯位置会被微型有齿槽无刷电机替代。空心杯在灵巧手里的地位短期无可替代,但”唯一解”这个标签正在松动。
轴向磁通:被反复提及的”下一代”
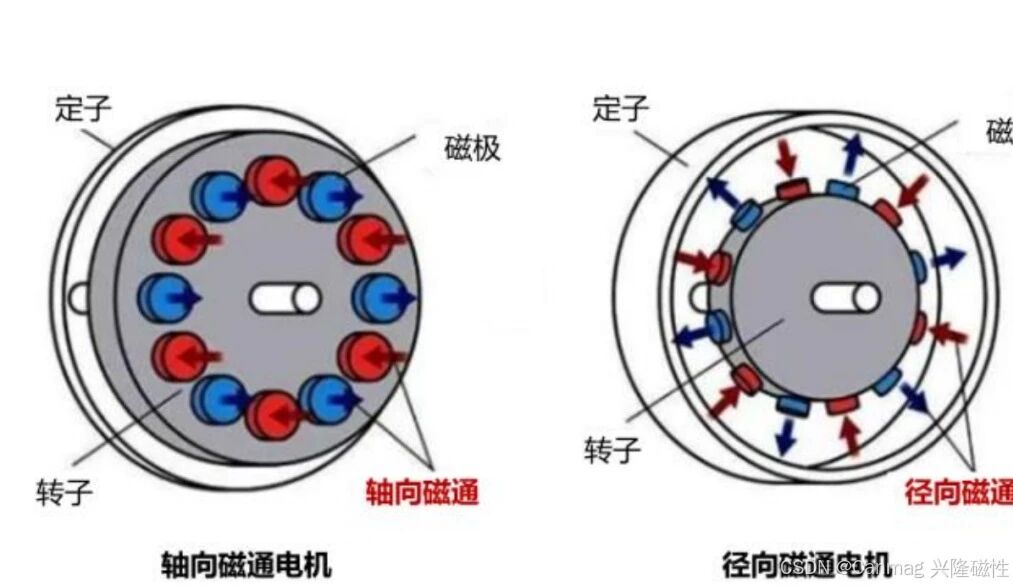
轴向磁通电机把气隙转九十度。定子和转子像两片相对的盘子,转矩沿更大的有效直径输出。相同体积下,转矩密度明显高于径向电机,轴向尺寸又短,天然适合扁平化的关节布置。
国内科研机构 2026 年 6 月公布的成果显示,采用新型高性能磁钢的轴向磁通电机在同等性能下自重减轻约 50%、轴向尺寸缩短约 50%;行业研报引用的对比数据则称其功率密度可达传统径向电机的数倍。在新能源汽车、低空飞行器上完成前期验证之后,机器人被视为下一个场景,已有国内厂商公开报道其关节样机扭矩密度达到 200 N·m/kg 以上量级。
从”有样机”到”装进量产关节”,中间隔着四道工程门槛。
公差链。 轴向气隙意味着转子悬浮在定子端面之间,壳体端面跳动、轴承游隙、装配预紧的微小偏差都会直接吃掉气隙精度,批量一致性难做。
轴承与磁拉力。 盘式转子存在轴向磁拉力,轴承要同时承受轴向预紧和转子自重,寿命设计比径向方案讲究得多。
定子制造。 环形叠片或软磁复合材料的冲制、卷绕、灌封工艺仍在成熟过程中,产能和良率不如径向冲片路线。
成本与热。 双定子或多盘结构用材更多,而封闭关节内的散热路径并没有发生质变。
产业侧的进展是真实的:国内厂商的轴向磁通产品已在新能源商用车、农机、中小型船舶等场景累计出货超过 5 万台,2026 年也有企业宣布机器人用轴向磁通电机进入规模化量产、订单排至 2028 年。但从”有产品”到”成为主力关节的默认选项”,中间还隔着成本、供应链和批量一致性的完整验证。目前合理的判断是:轴向磁通适合轴向空间受限、转矩需求突出的点位以及直驱化探索,它是一条值得跟踪的路线,而不是当下的默认答案。
按关节分级选型
| 关节 | 电机 | 传动 | 判断依据 |
|---|---|---|---|
| 髋、膝、肩、肘 | 无框力矩 | 谐波或行星 | 密度、供应链、成本三者平衡最好,是量产共识 |
| 腰、腕、踝 | 无框力矩(50 mm 级小框架) | 谐波或摆线 | 踝部是轴向磁通评估最集中的点位 |
| 手指 | 空心杯 | 多级行星、蜗轮蜗杆或腱绳 | 买的是毫秒级响应和零齿槽,不是转矩密度 |
| 线性关节 | 无框力矩(高转速) | 行星滚柱丝杠 | 旋转转直线推力,效率高 |
| 直驱探索 | 轴向磁通 | 无或 1:1 | 需先解决气隙公差与热设计 |
六个容易踩的坑
先定减速器,再定电机。 从关节输出需求反推减速比,再反选电机,让工作点落在高效区。顺序反了,大概率做出一个发热惊人、续航难看的关节。
分清峰值与连续。 峰值转矩密度依赖短时过载能力;封闭关节的持续输出,要看连续堵转转矩对应的绕组温升。预留 30% 以上裕量是常规做法,不是浪费。
热设计提前进场。 定子与壳体之间的导热界面、灌封工艺、温度传感器的布置位置,决定关节能不能长时间贴住连续转矩工作。这些要和结构一起规划,而不是等样机烫手了再补救。
力控精度看反馈链。 双编码器(电机端加输出端)已是主力机型标配,配合减速器的柔顺特性做力矩估计。选型时,编码器的分辨率和安装方式不该给电机本体的参数让路。
空心杯别忘了驱动器。 无铁芯绕组电感小,电流环带宽与 PWM 频率的匹配直接影响发热和噪声。廉价驱动方案会把空心杯的物理优势抹掉一半。
轴向磁通先算公差账。 评估轴向磁通时,优先核对壳体端面跳动和轴承配置。电磁参数上漂亮的数字,救不了装配环节的一致性。
一句话收尾
扛负载的那几个关节,答案是无框力矩电机加谐波或行星减速器。手指归空心杯,除非腱绳前臂方案证明自己更好。轴向磁通是最值得期待、也最容易被宣传页夸大的那一个。
三者之间不存在互相替代关系。是关节在做决定,不是电机。