
 由 Sarah Xiao
在关节模组里,减速器决定力矩密度,电机决定功率密度,而编码器几乎单独决定关节的定位精度上限、速度环带宽和长期可靠性。这是 BOM 里最容易被”参数表自信”糊弄过去的一项。
同一个关节面前摆着三条路线:光电、磁、电感。三者的参数表上都能标出很高的分辨率,价格却差一个数量级,宣传口径还彼此矛盾。
比来比去总是比不出结论,是因为这三样东西测的根本不是同一个物理量:光电数的是光路的通断,磁测的是磁场方向,电感测的是线圈之间的互感。物理原理不同,精度天花板、环境耐受、安装形式、成本结构就天然不同。
所以真正该问的不是”哪种编码器更好”,而是:在关节的这个位置、需要测什么、能接受哪种失效方式。
三种物理量,不是一个排行榜
光电:用光路数格子。 红外 LED 照过刻着一圈透光/不透光刻线的码盘,光敏器件数通断。分辨率来自刻线密度加电子细分:配 A/B 正交加 Z 零位就是增量式,每个角位置都有唯一数字码就是绝对式。
磁:用芯片测磁场方向。 轴端一颗磁钢,PCB 上一颗角度芯片(霍尔、AMR、GMR 或 TMR),把磁场方向解算成 0 到 360°。轴端式用径向充磁磁钢配测横向磁场的芯片,对轴偏心最宽容;离轴式把多极磁环套在轴上或减速器输出端,读头在圆周上读磁极——中空走线和输出端测量就是这么做出来的。
电感:用平面线圈测互感。 励磁线圈通交变电流,在定转子间隙建立交变磁场;转子上的导体图案调制耦合,定子感应绕组输出随角度变化的正余弦信号,解调得到绝对角度。它是旋转变压器和感应同步器在 PCB 上的后代。

原理不同,四个方向的系统性差异随之确定:
| 光电 | 磁(芯片级) | 电感 | |
|---|---|---|---|
| 精度天花板 | 最高 | 最低(芯片),居中(标定后的磁环系统) | 居中 |
| 污染耐受 | 怕灰尘、油污、冷凝 | 基本免疫 | 基本免疫 |
| 安装形式 | 要求最苛刻,光路间隙与洁净度 | 最小最简 | 扁平、大中空 |
| 成本结构 | 按系统计价 | 按芯片计价 | 按系统计价 |
光电:精度天花板最高,也是最娇气的一套
一套光电编码器就三样东西:光源、码盘、光敏器件。工程上常用的两个换算关系:
- 增量式正交四细分:N = 4 × L,L 为码盘刻线数;
- 绝对式量化步距:Δθ = 360° ÷ 2ⁿ,n 为位数。
25 位单圈时 2²⁵ = 33,554,432,量化步距约 0.0000107°。海德汉 ECN/EQN 1300 系列的公开参数正好在这个量级:单圈 33,554,432 个位置、精度低至 ±20 角秒、最高工作温度 115 ℃;多摩川的单圈 17 位 / 23 位与多圈(每圈 23 位加 16 位圈数)路线,长期占据工业伺服的主流。
有个细节容易忽略:分辨率并不完全来自刻线密度。刻线越密,码盘制造和光路装调的代价越高,实用的高分辨率更多靠对正余弦信号做电子内插。所以评估光电方案时,”码盘刻线数”和”输出位数”要当两个数看。
光电的一切优点都以光路干净为前提。灰尘、油雾、冷凝水落在码盘上,轻则波形变差,重则方波直接丢失——机床里的光电反馈要配密封压缩空气,就是这个原因。风险清单上还有三件事:玻璃或塑料码盘怕冲击振动;LED 光源有寿命,最终会衰减;部分高分辨率型号工作电流超过 100 mA,对电池供电的移动平台不友好。
一句话:精度上限最高、技术最成熟、完全不怕磁场,但它是一套需要被伺候的光学系统,密封、洁净、温控、装配,每一项都要付钱。
磁:芯片化的主流,也是误读最多的一类
最简单的磁编码器只有两颗零件:轴端一颗磁钢,PCB 上一颗芯片。这也正是它的边界所在。
磁钢材料直接决定温度表现:钐钴温度特性好,钕铁硼体积小、磁能积高,铁氧体便宜。钕铁硼的剩磁温度系数该写进设计计算书,而不是脚注:
α(Br) ≈ −0.09% ~ −0.12% / ℃
多极磁环的电角度换算:θe = p × θm,p 为极对数,θm 为机械转角。
这一路最常见的误读,是把芯片位数当系统精度。公开数据把差距摆得很清楚:
| 型号 | 分辨率 | 系统误差 |
|---|---|---|
| AS5047P | 14 位 | 最佳安装条件下非线性 ±0.8°,全温叠加安装偏差可达 ±1.2° |
| AS5600 | 12 位 | 典型 ±1° |
| TLE5012B(GMR) | 15 位,0.01° 表示分辨率 | 自动校准后全寿命、全温最大 1.0° |
| RLS AksIM-2(离轴磁环系统) | 最高 20 位 | 自校准后 ±0.004° ~ ±0.020°,约 ±14 ~ ±72 角秒 |
前三款是”把磁编码器当芯片用”,最后一款是”把它当系统做”:磁环、读头、安装公差、误差标定全套一起设计,两者相差近两个数量级。工程分界因此很清楚——电机端换相和速度环,芯片级够用;要做输出侧位置反馈,必须按系统级方案设计磁路、控制气隙与偏心、做全温标定,或者转向电感。
干扰源也绕不开:电机漏磁、大电流母排、近旁铁磁安装件、磁环退磁、装配偏心。这些在桌面演示上测不出来,只在最终结构、最终走线、最大电流下才现形。
电感:旋变的平面化后代
电感式测的是互感,不测光也不测磁场方向。它和旋变、感应同步器一脉相承,区别在于把绕线工艺换成 PCB 平面线圈,把模拟解调换成数字解调。
这条路径带来几个独特性质:不依赖光源,没有 LED 寿命问题;不依赖永磁体,没有剩磁温漂;定转子都是平面结构,做薄做轻,天然留出大中空走线空间。
以量产的 IncOder 系列为例:44 mm 规格 10 至 17 位、精度 360 角秒;70 mm 规格 10 至 20 位、精度 125 角秒;重复性 1 LSB;对灰尘、油污、指纹不敏感,安装状态下满足 IEC 61000-6-2 与 IEC 61000-6-4 的电磁兼容要求。
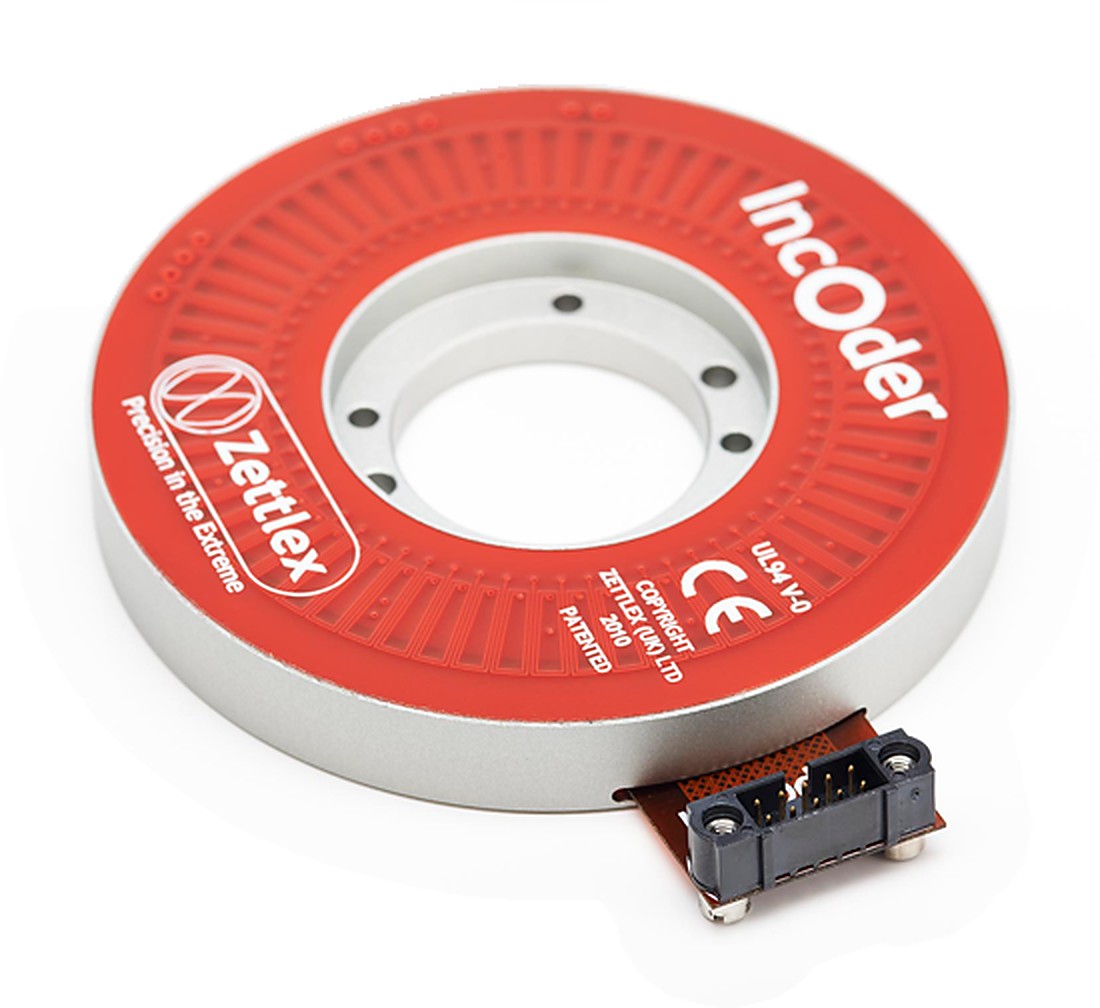
精度落在芯片级磁方案与高端光电之间,环境耐受接近磁方案——”皮实”和”精度”能同时拿到,这才是电感真正的卖点。代价同样直白:直径方向占用比芯片方案大,公开渠道单件通常在数百美元级,励磁与解调链路带来额外电路和 EMC 工作量,供应商数量远少于前两者。
装在哪,比选什么更重要
同一个关节里,编码器装在哪个位置,至少决定一半的性能。这个分工比三条路线的选择更值得花时间。
电机侧:为换相和速度环服务。 传感器贴着转子,测电角度和转速,喂给 FOC 换相、电流环和速度环。这一路对分辨率要求不高,对电角度质量要求很高:霍尔每个电周期只给 6 个状态(60° 电角度),做方波换相勉强够,撑不起高精度 FOC;驱动厂商的工程资料给出的起点是至少 500 计数/转的增量信号,或 11 位单圈绝对信号。实际产品里这一路几乎清一色选磁方案:体积小、耐高转速、成本低、和电机集成最自然。
输出侧:把背隙和柔顺”看见”。 输出侧编码器在减速器之后,测真实关节角。它的价值在于:背隙、柔轮与轮齿的弹性变形、轴承和壳体的受力变形,电机侧一个也看不见。减速器背隙常见量级 0.3° 到 2°,这类误差发生在减速器之后,电机侧分辨率再高也无济于事。
理想刚性传动下,电机侧量化步距会被减速比缩小到输出端:
Δθ_output ≈ Δθ_motor ÷ N —— 仅在理想刚性传动下成立
问题恰恰在于,”理想刚性”是减速器不提供的属性。这就是”电机侧位数堆得再高、输出端照样差”的根源。
双编码器。 两路都用起来:电机侧负责换相与速度内环,输出侧负责位置外环,真实关节角直接进闭环,传动误差被实时观测和补偿。协作机器人普遍采用这一架构,UR 在新一代产品资料里直接写明 “True Absolute Encoder”。
两路角度之差还携带传动链扭转变形的信息,在已知等效刚度时可以估算力矩:
τ_est ≈ Kθ × (θ_motor ÷ N − θ_output)
对这个公式的期待要克制。谐波与 RV 的刚度是非线性的,摩擦和滞回随温度、方向、负载变化,未经标定与全工况验证的力矩估计,不足以替代专用力矩传感器。把双编码器差值当作传动误差的观测量,比当作扭矩传感器更符合工程实际。
分辨率不等于精度
选型时把三个指标分开写,是避开参数陷阱的第一步:
- 分辨率:能区分的最小角度步距,由位数和细分方式决定;
- 精度:读数与真实角度的偏差,由偏心、气隙、轴承回转误差、温漂、标定残差共同决定;
- 重复精度:同一位置反复到达的离散度,通常远好于精度。
20 位编码器的量化步距是 360° ÷ 1,048,576 ≈ 0.000343°。这只是”数字上能分辨的最小步距”,不是精度。偏心、倾斜、磁场不均、气隙变化、轴承跳动,会把绝对误差拉大到这个数的几十倍甚至上千倍——AksIM-2 标称 20 位、系统精度从 ±0.004° 起,原因就在这里。反过来,14 位芯片级磁方案量化步距约 0.022°,安装非线性就有 ±0.8°,位数在系统误差面前几乎可以忽略。
同理,”减速比会放大分辨率”只在理想运动学意义上成立,背隙、啮合误差、扭转变形都不在公式覆盖范围内。参数表上真正该看的是系统级精度、全温误差带和安装容差要求。
按工况对号入座
| 场景 | 首选 | 理由 |
|---|---|---|
| 机床、计量设备、角秒级定位的工业伺服 | 光电绝对式 | 精度最高;环境能提供密封、温控与装配精度;同时不怕强磁场 |
| 电机端换相与速度环 | 芯片级磁 | 小、便宜、耐高转速、与电机集成最自然 |
| 减速器输出端绝对定位、大中空走线 | 标定后的磁环系统或电感 | 不用光学腔体也能拿到精度,中间还能走线 |
| 油污粉尘环境 + 中等以上精度 | 电感 | 免疫污染,且自带系统级标定 |
无论选哪条路线,五件事建议写进设计评审清单:
- 需求按绝对精度、重复精度、全温误差、动态误差、安装容差分项定义,不写”≥17 位”这类单一条款;
- 磁方案评审电机漏磁、母排磁场、铁磁结构件与磁体温漂,并在最终结构、最终走线、最大电流下测试;
- 光电方案评审防护等级、冷凝、冲击振动谱与码盘热漂移;
- 电感方案评审气隙公差、金属结构件影响、励磁解调链路与系统级 EMC;
- 高减速比关节优先考虑输出侧绝对反馈或双编码器架构,而不是单纯堆电机侧位数。
一句话收尾
编码器选型的本质,是给关节的每一根信号找一个可靠的物理来源。光电、磁、电感没有高下,只有边界:光怕脏,磁怕扰,电感挑气隙和金属环境。
真正省钱的那条经验是:位置比器件更决定成败。电机侧一颗芯片级磁编码器,输出侧再配一圈标定过的磁环或电感,会比在背隙 1° 的减速器后面硬塞一颗昂贵光电编码器做得更好,而且更便宜。